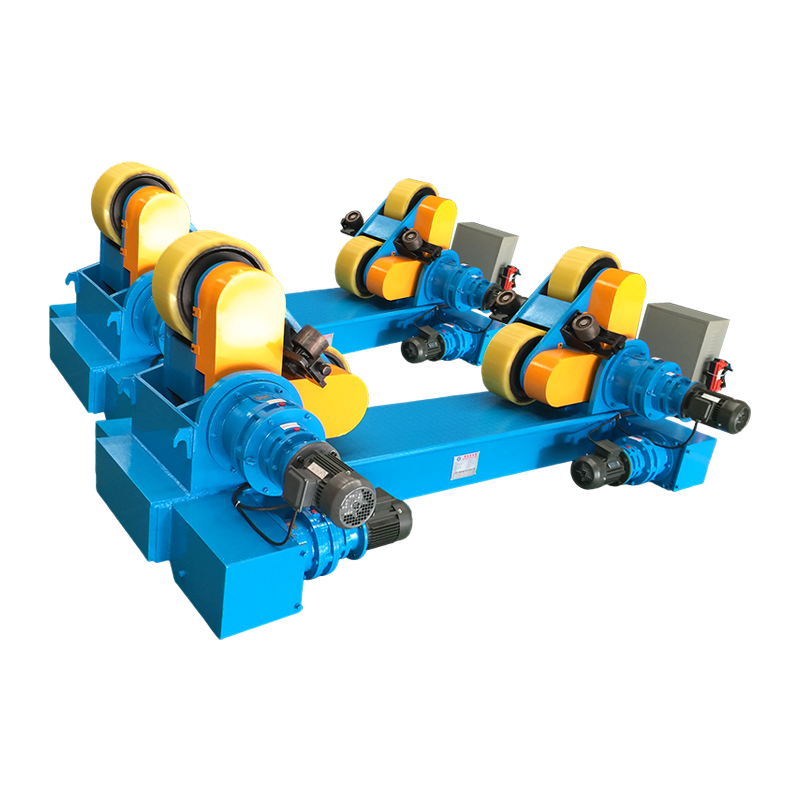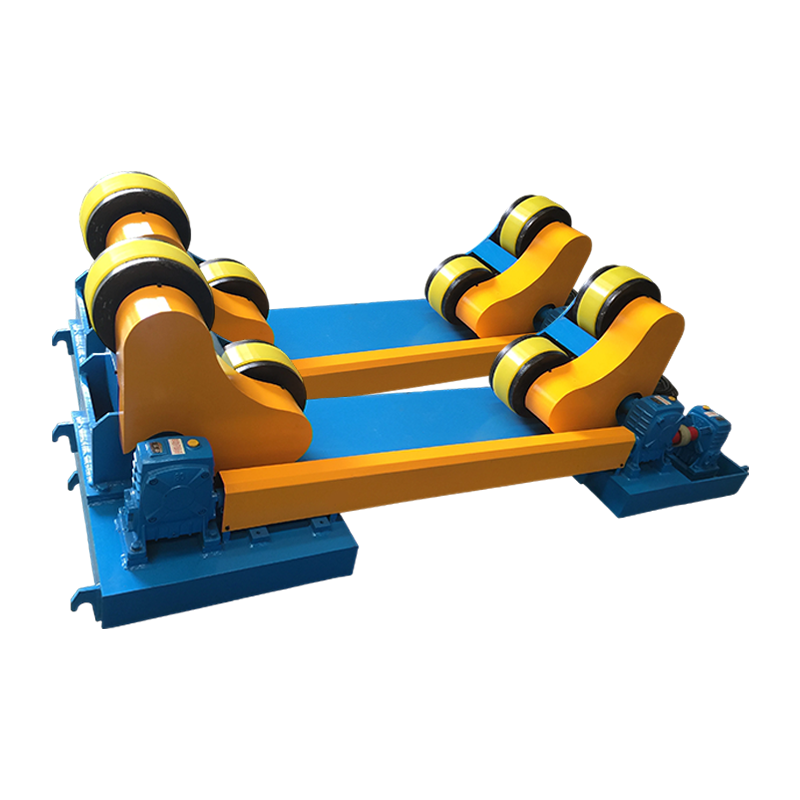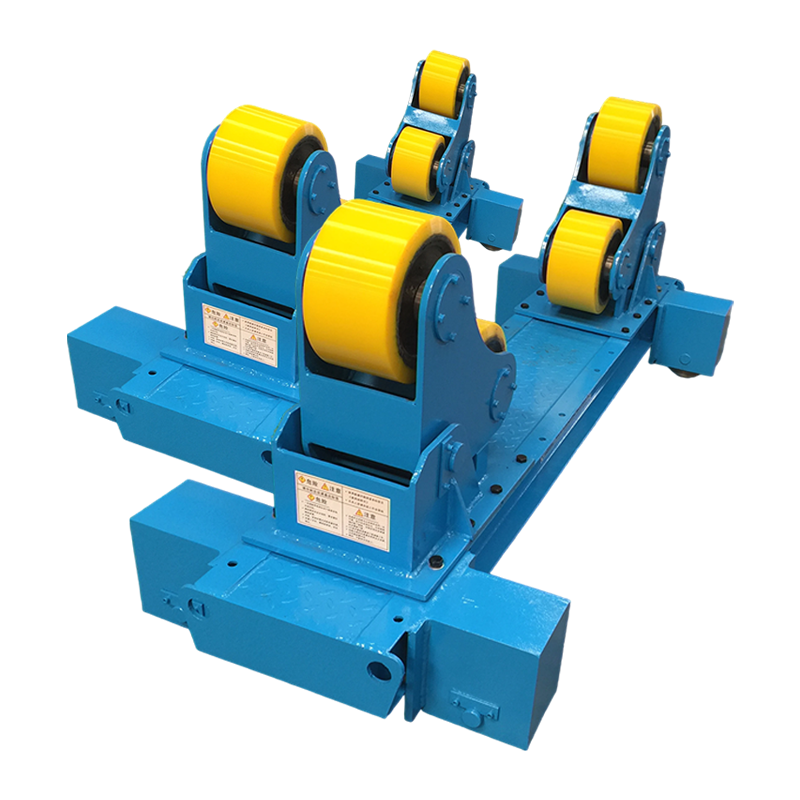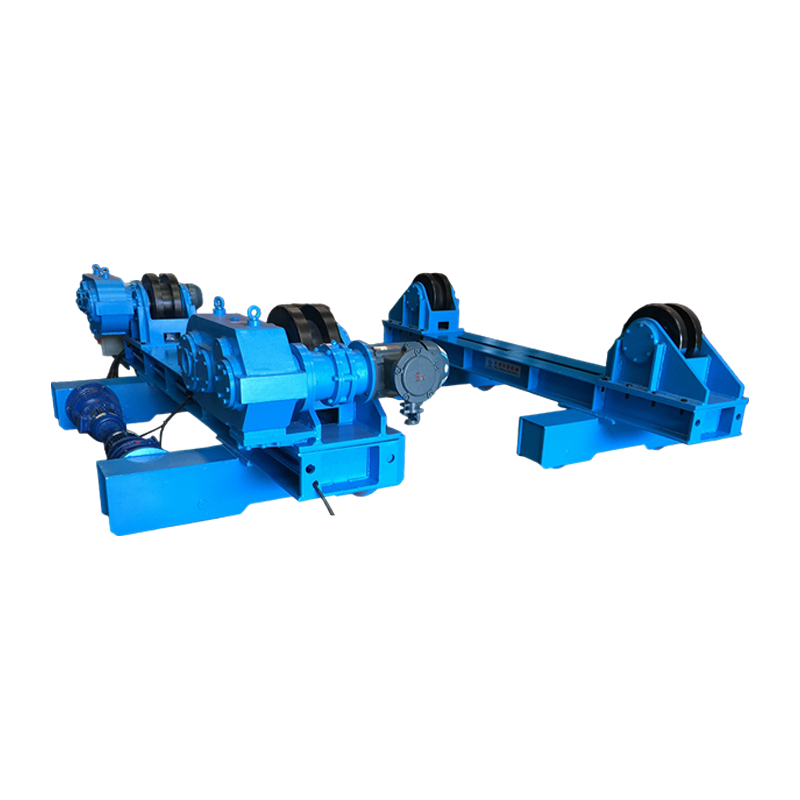
Robottihitsausasennoittimet paranna hitsin laatua ja tehokkuutta asemoimalla työkappaletta jatkuvasti uudelleen, jotta hitsausrobotti toimii aina optimaalisessa tasaisessa tai vaakasuorassa asennossa, mikä eliminoi yläpuoliset ja pystysuuntaiset siirrot, jotka heikentävät tunkeutumista ja vanteen sakeutta. Käytännössä robottiasennoijia integroivat valmistajat raportoivat 20–40 %:n syklin lyhennyksiä ja 0,1 %:n vikoja verrattuna 2–5 %:iin manuaalisessa hitsauksessa.
Tämä opas kattaa kuinka robottihitsausasennoittimet toimivat, mitä tyyppejä on saatavana, kuinka valita oikea kokoonpano ja mitä mitattavia tuloksia voit odottaa oikein integroidulta järjestelmältä.
Kuinka hitsausasennoittimet toimivat
Robottihitsausasennoija on moottoroitu teline, joka pyörittää, kallistaa tai kääntää työkappaletta koordinoidusti hitsausrobotin kanssa varmistaen, että jokainen hitsausliitos on ihanteellisessa kulmassa pinnoitusta varten. Sen sijaan, että robottivarsi vaadittaisiin vääntymään vaikeapääsyisiin asentoihin, asennoitin tuo liitoksen robottiin säilyttäen tasaiset tai hieman vinot asennot, jotka tuottavat täydellisen läpitunkeutumisen hitsauksilla, joilla on yhtenäinen jalkageometria.
Asennoitin kommunikoi robottiohjaimen kanssa jaetun I/O- tai kenttäväyläprotokollan kautta – tyypillisesti EtherCAT, DeviceNet tai PROFINET – mahdollistaen liikkeen täydellisen synkronoinnin. Kun robotti suorittaa hitsin yhdellä pinnalla, se antaa asennoittimelle signaalin indeksoida osa seuraavaan liitoskohtaan, kun robotti nollaa polttimen. Tämä koordinoitu kanavanvaihto eliminoi manuaalisen uudelleensijoituksen ajan kokonaan.
Nykyaikaisin robottihitsausasennoittimet robottiohjain käsittelee niitä ulkoisina akseleina. 6-akselisesta robotista, joka on integroitu 2-akseliseen asennoittimeen, tulee tehokkaasti 8-akselinen järjestelmä, jonka kaikki akselit koordinoidaan reaaliajassa. Tämä tarkoittaa, että robotti ja asennoitin voivat liikkua samanaikaisesti – työkappale pyörii polttimen liikkuessa – mahdollistaen monimutkaiset kierteiset ja jatkuvat spiraalihitsausreitit, jotka olisivat geometrisesti mahdottomia paikallaan pysyvällä kiinnikkeellä.
Servomoottorit käyttävät asennoittimen pyörimis- ja kallistusakseleita, ja tarkkuuskooderit tarjoavat kulmapalautteen tyypillisesti ±0,01 asteen tarkkuudella. Kantavuus vaihtelee pienten osien asennoittimien alle 100 kg:sta yli 30 000 kg:n raskaisiin rakennevalmistusjärjestelmiin, joita käytetään laivanrakennuksessa ja kiskovaunujen valmistuksessa.
Robottihitsausasennoittimien tyypit
Viisi ensisijaista robottihitsausasennon tyyppiä vastaavat työkappaleen ja tuotantoskenaarion erillistä geometriaa — Väärän tyypin valinta sovelluksellesi on yksi yleisimmistä ja kalleimmista integrointivirheistä.
1. Headstock-Tailstock (H/T) asennoittimet
Headstock-tailstock-asennoittimet ovat laajimmin käytetty tyyppi robottihitsauskennoissa, jotka sopivat pitkänomaisiin lieriömäisiin ja putkimaisiin komponentteihin. Työkappale on kiinnitetty käytettävän päätuen ja passiivisen tai käytettävän takatuen väliin, mikä mahdollistaa jatkuvan 360 asteen pyörimisen pituusakselia pitkin. Yleisiä sovelluksia ovat paineastiat, pakosarjat, rakennepalkit ja putkikokoonpanot.
- Kantavuus: 500 kg - 20 000 kg (mitoitettu painopiste)
- Pyörimisnopeus: 0,01-3 rpm, servoohjattu
- Tyypillinen käyttö: Putkikelat, akselin akselit, sylinterimäiset paineastiat
- Keskeinen etu: Jatkuva pyöriminen mahdollistaa täyden kehähitsauksen ilman pysähtymistä
2. Levysoittimet (yksiakseliset) asennoittimet
Kääntöpöydän asennoittimet pyörittävät työkappaletta yhdessä vaakasuorassa tai kallistetussa tasossa, mikä tekee niistä yksinkertaisimman ja kustannustehokkaimman sisääntulopisteen robottihitsausautomaatioon. Tasainen etulevy pyörittää osaa muodostaakseen erilaisia hitsausliitoksia peräkkäin. Ne sopivat hyvin tasolevyrakenteisiin, kannattimiin ja symmetrisiin hitsauksiin. Peruslevysoittimet alkavat noin 8 000–15 000 dollaria, mikä on selvästi alle moniakselisten järjestelmien kustannusten.
- Kantavuus: 50 kg - 5000 kg
- Akselit: 1 (kierto)
- Tyypillinen käyttö: Kannatinkokoonpanot, moottorin kiinnikkeet, litteät hitsaukset
- Keskeinen etu: Edullinen, yksinkertainen ohjelmointi, minimaalinen lattiatila
3. Kaksiakseliset asennoittimet (tilt-rotate).
Kaksiakseliset kallistus-kierto-asennoittimet ovat monipuolisin yleisratkaisu monimutkaisten 3D-kokoonpanojen robottihitsaukseen. Kallistuspää (tyypillisesti 0–135 astetta) yhdistettynä täydelliseen 360 asteen kiertoon mahdollistaa käytännössä minkä tahansa liitoksen esittämisen tasaisessa asennossa. Nämä asennoittimet toimivat erilaisten osageometrioiden kanssa, ja ne ovat oletussuositus työpajoille, jotka käsittelevät erilaisia osaperheitä. Odottaa investoivaa 20 000–60 000 dollaria kapasiteetista riippuen.
- Kantavuus: 250 kg - 10 000 kg
- Akselit: 2 (kallistuskierto)
- Tyypillinen käyttö: Maatalouskoneet, rakennuskoneet, monimutkaiset rakennekehykset
- Keskeinen etu: Käsittelee laajimman valikoiman osien muotoja yhdessä yksikössä
4. Maailmanpyörä (kaksiasemaiset) asennoittimet
Maailmanpyöräasennoittimet lisäävät dramaattisesti suorituskykyä sallimalla kuljettajien lastata ja purkaa yhden aseman robotin hitsattaessa toista , joka eliminoi tehokkaasti robotin joutoajan osien vaihdon vuoksi. Kaksi asemaa pyörivät keskiakselin ympäri – kun hitsaus on valmis asemalla A, asennoitin kääntyy 180 astetta osoittaen aseman B robotille, kun taas käyttäjä palvelee asemaa A. Suuren volyymin tuotannossa tämä konfiguraatio voi pitää robotin kaaren päälläoloajan yli 85 % verrattuna 40–55 %:iin yksiasemaisissa kennoissa.
- Kantavuus: 200 kg - 3000 kg asemaa kohti
- Akselit: 1 (indeksi) jopa 2 asemaa kohti (kallistuskierto)
- Tyypillinen käyttö: Autojen osakokoonpanot, perävaunun vetokoukut, suuria määriä toistuvia osia
- Keskeinen etu: Maksimoi robotin kaaren käynnistysajan, ihanteellinen volyymituotantoon
5. Skyhook- ja Trunnion-asennot
Asennoittimet on suunniteltu erittäin suuriin ja raskaisiin hitsauksiin – kuten kaivoslaitteiden rungot, tuuliturbiinien komponentit ja kiskovaunujen rungot – joissa vakioasennostajat eivät kestä massan tai painopisteen siirtymää. Osa on tuettu kahdesta nivelpisteestä vastakkaisilla puolilla, mikä mahdollistaa kuormien pyörimisen 5 000 kg:sta yli 30 000 kg:aan. Skyhook-versiot ripustavat osan pään yläpuolelle, jolloin robotti pääsee esteettömästi kaikille alemmille pinnoille.
- Kantavuus: 5 000 - 30 000 kg
- Tyypillinen käyttö: Kaivoslaitteet, tuulivoimarakenteet, raskaan kiskon valmistus
- Keskeinen etu: Kestää äärimmäisiä hyötykuormia vakaalla painopisteen ohjauksella
Robottihitsausasennon tyypit: Vertailu vierekkäin
Alla olevassa taulukossa verrataan kaikkia viittä asennoitintyyppiä mittojen mukaan, jotka ovat tärkeimpiä määritettäessä järjestelmää robottihitsauskennolle.
| Asennoittimen tyyppi | Akselit | Kapasiteettialue | Arc-On Time | Kustannusalue (USD) | Paras sovellus |
| Headstock-Tailstock | 1 | 500 kg - 20 000 kg | 70–80 % | 15 000 - 80 000 dollaria | Putket, sylinterit, akselit |
| Levysoitin (yksiakselinen) | 1 | 50 kg - 5000 kg | 55–70 % | 8 000 - 25 000 dollaria | Tasaiset hitsaukset, kannakkeet |
| Kaksiakselinen (kallistus-kierto) | 2 | 250 kg - 10 000 kg | 70–85 % | 20 000 - 60 000 dollaria | Monimutkaiset 3D-kokoonpanot |
| Maailmanpyörä (kaksiasemainen) | 1 indeksi 2 / asema | 200 kg – 3000 kg/asema | 85–95 % | 35 000 - 120 000 dollaria | Suuri määrä toistuvia osia |
| Runnion / Skyhook | 1–2 | 5000 kg – 30000 kg | 65–80 % | 80 000 - 300 000 dollaria | Raskas rakennevalmistus |
Taulukko 1: Robottihitsausasennoittimien tyyppien vertailu akseleiden, kuormituskapasiteetin, robotin kaaren käynnistysajan, kustannusten ja ensisijaisen sovelluksen mukaan.
Robottihitsausasennoittimien tärkeimmät edut
Robottihitsausasennoittimen integroinnin ensisijainen etu on mitattavissa oleva ja mitattavissa oleva hitsin laadun paraneminen yhdistettynä kokonaissyklin lyhenemiseen — kaksi tavoitetta, jotka ovat usein ristiriidassa manuaalisissa toimissa, mutta jotka saavutetaan samanaikaisesti robottiasennonsäätöjärjestelmissä.
Tasainen tasainen hitsaus
Painovoima on hitsauksen perushaaste. Sula hitsausaltaan metalli virtaa alaspäin, mikä tarkoittaa, että yläpuolella (4G) ja pystyasennossa (3G) vaaditaan korkeampaa hitsaajataitoa ja hitaampaa kulkunopeutta painumisen ja alitäytön estämiseksi. Robottiasennoittimet eliminoivat nämä asennot kokonaan kääntämällä osaa siten, että jokainen liitos on tasaisessa (1G) tai vaakasuorassa (2F) asennossa – kaksi asentoa, jotka mahdollistavat nopeimman kulkunopeuden, syvimmän tunkeutumisen ja yhdenmukaisimman vanan profiilin. Käytännössä tasaisen asennon GMAW:n kulkunopeudet voivat olla 80–120 tuumaa minuutissa, kun taas 20–40 IPM:n ulkopuolisissa ajoissa.
Lyhennetty kiertoaika
Automaattinen uudelleenasemointi hitsausliitosten välillä kestää 3–8 sekuntia indeksiä kohti useimmissa servokäyttöisissä asennoittimissa. Ihmisen käyttäjän suorittama manuaalinen uudelleenasemointi – mukaan lukien irrotus, nosto, uudelleenasentaminen ja uudelleenkiinnitys – kestää tyypillisesti 45–120 sekuntia toimintoa kohden ja tuo vaihtelua. Osalle, joka vaatii 8 vaihtoa, tämä ero yksin säästää 6–15 minuuttia kaaretonta aikaa yksikköä kohden. 20 osaa työvuorossa, mikä vastaa 2–5 tuntia palautunutta kapasiteettia päivässä.
Pienempi vikaprosentti ja korjauskustannukset
Koordinoiduilla asennoittimilla varustetut robottihitsauskennot saavuttavat jatkuvasti alle 0,5 %:n vikaprosentin, ja luokkansa parhaat toiminnot raportoivat 0,05–0,1 %:n vikaprosentin. Vertailun vuoksi, manuaalisissa hitsauksissa vastaavissa sovelluksissa vikaprosentti on keskimäärin 2–5 %. Ottaen huomioon, että hitsin korjaustyökustannukset ovat tyypillisesti 5–10 kertaa korkeammat kuin alkuperäiset hitsauskustannukset – hionnan, uudelleenhitsauksen, lämpövääristymän korjauksen ja uudelleentarkastuksen vuoksi – vikaasteen vähentäminen 3 %:sta 0,2 %:iin 10 000 yksikön vuosituotannossa voi tarkoittaa 200 000 - 800 dollarin uudelleentyöstökustannuksia.
Laajennettu robotin ulottuvuus ja käyttömahdollisuus
Robottikäsivarrella on kiinteät ulottumarajat. Monimutkaisessa valmistuksessa joihinkin liitoksiin ei voi geometrisesti päästä käsiksi kiinteästä robotin asennosta. Työkappaletta pyörittämällä ja kallistamalla asennoitin laajentaa tehokkaasti robotin toiminnallista ulottuvuutta – tuo etäliitokset robotin työskentelyalueen sisälle ilman, että robottia itseään muutetaan. Tämä on erityisen arvokasta automatisoidussa putkistojen hitsauksessa ja paineastioiden valmistuksessa, jossa hitsaussaumat kietoutuvat koko osan kehän ympärille.
Parempi käyttäjän turvallisuus
Raskaiden hitsausten manuaalinen uudelleenasentaminen on merkittävä tuki- ja liikuntaelinvaurioriski. 50–500 kg painavat komponentit vaativat nostureita tai useita käyttäjiä, ja virheelliset nostot ovat yleisin työtapaturmien syy valmistuspajoissa. Robottiasennoittimet eliminoivat kaiken manuaalisen käsittelyn hitsausprosessin aikana – käyttäjät lataavat ja purkavat kalusteita asianmukaisilla nostoapuvälineillä, mutta uudelleenasentaminen hitsauksen aikana on täysin konekäyttöistä. Tämä vähentää työntekijöiden korvausvaatimuksia ja parantaa OSHA:n noudattamista.
Oikean robottihitsausasennon valitseminen
Oikean robottihitsausasennoittimen valinta edellyttää viiden kriittisen parametrin arvioimista: osan paino ja geometria, tuotantomäärä, robotin yhteensopivuus, lattiatila ja budjetti. Jopa yksi näistä virheistä aiheuttaa ongelmia, jotka ovat kalliita korjata asennuksen jälkeen.
Vaihe 1 – Määritä osan kirjekuori ja paino
Laske työkappaleen enimmäispaino, mukaan lukien kiinnikkeet ja työkalut – ei vain paljas osa. Lisää tähän lukuun 25–30 % turvamarginaali, kun määrität asennoittimen kapasiteettia. Esimerkiksi 300 kg painava osa 40 kg:n kiinnittimellä tulisi luokitella vähintään 450 kg:n asennoittimeksi. Lisäksi lasketaan painopisteen siirtymä pyörimisakselista – epäkeskovoimat vaativat alennettua kapasiteettia tai vastapainoa, mikä asennoittimen valmistajan on arvioitava ennen käyttöjärjestelmän määrittämistä.
Vaihe 2 – Arvioi osan geometria ja liitoksen saavutettavuus
Selvitä, kuinka monta hitsausliitosta on olemassa, niiden suuntaus suhteessa toisiinsa ja riittääkö yhden akselin pyöriminen kaikkien liitosten tasaamiseen. Jos liitoksia on useilla kohtisuoralla pinnalla, tarvitaan kaksiakselinen kallistus-kierto-asennoittaja. Jos nivelet ovat kehän suuntaisia pitkällä akselilla, päätuki-pyrstötuki on luonnollinen valinta. Piirrä tai mallinna osa CAD:ssa ja simuloi pyörimisjärjestystä ennen asennoittimen tyypin valintaa.
Vaihe 3 – Yhdistä Positioner robottiohjaimeen
Varmista, että asennoittimen käyttöjärjestelmä on yhteensopiva robottiohjaimesi ulkoisen akseliliitännän kanssa. Useimmat suuret robotti-OEM-valmistajat tukevat ulkoisten akselien koordinointia erityisten akselikorttien tai kenttäväyläliitäntöjen avulla. Määritä asennoittimen servokäyttöprotokollavaatimukset projektin varhaisessa vaiheessa – yhteensopimattomat tiedonsiirtoprotokollat ovat yleinen syy integraatioviiveisiin. Vahvista säätimesi tukemien koordinoitujen ulkoisten akselien enimmäismäärä (yleensä 3–7 säätimen sukupolven mukaan).
Vaihe 4 – Laske tuotantomäärävaatimukset
Alle 5 000 osan vuosituotantomäärillä ja suurella osavalikoimalla yksi kaksiakselinen kallistus-kiertyvä asennoitin tarjoaa yleensä parhaan tuoton. Kun määrät ylittävät 20 000 osaa vuodessa rajoitetulla valikoimalla, maailmanpyörä kaksiasemainen konfiguraatio maksimoi läpimenon solujalanjäljen neliömetriä kohti. Pienen volyymin ja arvokkaaseen rakennevalmistukseen tarvitaan suuremman kapasiteetin omaava pääty-perätuki- tai nivelasennoija pienemmilläkin vuosimäärillä.
Vaihe 5 – Arvioi lattiatila ja turvakehä
Asennoittimen kiertokäyrän on oltava täysin robottisolun turva-aitauksen sisällä, ja riittävästi tilaa osan suurimmalle mitalle missä tahansa kiertokulmassa. Pyörivä osa, jonka pituus on 1 200 mm, pyörii perätuki-perätuella, vaatii vähintään 700 mm:n vapaan säteen pyörimisakselista ympäröivään rakenteeseen. Turvavaloverhot tai alueskannerit on sijoitettava huomioimaan sekä robottivarren että pyörivän asennoittimen koko dynaaminen verhokäyrä.
| Skenaario | Osan paino | Vuotuinen määrä | Suositeltu tyyppi | Arvioitu ROI-jakso |
| Pienet kiinnikkeet, työpaikka | Alle 100kg | 2 000 – 8 000 | Levysoitin | 12-18 kuukautta |
| Sekageometrinen valmistus | 100-500 kg | 1 000 – 10 000 | Kaksiakselinen kallistus-kierto | 18-30 kuukautta |
| Suuri volyymi autojen osakokoonpano | 50-300 kg | 20 000 | Maailmanpyörä (kaksoisasema) | 10-16 kuukautta |
| Putkien ja sylinterien hitsaus | 200-5000 kg | 500-5000 | Headstock-Tailstock | 20-36 kuukautta |
| Raskas rakennevalmistus | 5000 kg | Alle 500 | Runnion / Skyhook | 36-60 kuukautta |
Taulukko 2: Asentimen valintaopas tuotantoskenaarion, osan painon, volyymin ja arvioidun sijoitetun pääoman tuottoajan mukaan.
Integrointi robottihitsauskennojen kanssa
Robottihitsausasennoittimen onnistunut integrointi edellyttää koordinoitua suunnittelua mekaanisen suunnittelun, ohjelmistojen ohjelmoinnin ja turvajärjestelmän konfiguroinnin välillä kennosuunnittelun varhaisimmista vaiheista lähtien. — Asennoittimen jälkiasennus olemassa olevaan kennoon on mahdollista, mutta johdonmukaisesti kalliimpaa ja aikaa vievämpää kuin sen suunnittelu alusta alkaen.
Ulkoisen akselin koordinointi ja ohjelmointi
Robotti-asennonosoitinjärjestelmän ohjelmointi koordinoiduiksi ulkoakseleiksi tarkoittaa, että jokainen robottiohjelman opetettu piste sisältää sekä robotin nivelasemat että asennoittimen kulmat samanaikaisesti. Kun ohjelma on käynnissä, ohjain interpoloi kaikki akselit reaaliajassa – asennoitin pyörii, kun robotti liikuttaa poltinta, säilyttäen tasaisen suhteellisen asennon langan kärjen ja hitsausliitoksen välillä. Tämä koordinoitu liike on välttämätön spiraalihitsauksille, kartiosaumoille ja kaikille geometrioille, joissa peräkkäinen indeksointi- ja hitsausmenetelmä jättäisi pysähdys-aloitusmerkit palleeseen.
Kiinnikkeiden ja työkalujen suunnittelu
Asennoittimen etulevyn tai istukan liitännän on vastattava työkalujen rakennetta, ja työkalujen on sijoitettava osat toistuvasti 0,5 mm:n tarkkuudella tai paremmin – toleranssi, joka tarvitaan robottikaarihitsausohjelmien osumiseen liitosuriin johdonmukaisesti ilman sauman seurantaa. Yli 1,5 mm:n sijaintivirheitä aiheuttavat työkalut edellyttävät laser- tai kaarijännitesaumanseurantajärjestelmän lisäämistä dynaamisesti kompensoimaan, mikä lisää 8 000–25 000 dollaria kennokustannuksiin.
Turvallisuusarkkitehtuuri
Robottihitsausasennoija luo dynaamisia vaaravyöhykkeitä pelkän robottivarren vaara-alueita pidemmälle. Pyörivä etulevy ja itse osa muodostavat puristuskohtia, puristumisvaaran ja ammusvaaran, jos puristin epäonnistuu pyörimisen aikana. Turvallisuusluokiteltujen ohjelmoitavien logiikkaohjaimien (PLC) on valvottava kiinnittimen puristimen tilaa, vääntömomenttirajoja ja nopeusrajoituksia kaikilla asennoittimen akseleilla. Turvajärjestelmän on pysyttävä asennoittimen paikallaan, jos jokin turvatulo ei täyty, ja sen on oltava vikasietoinen jarrutettuun, pitotilaan – ei vapaasti pyörivään rullaustilaan – hätäpysäytystilanteessa.
Robottihitsausasennoimia käyttävät teollisuudenalat
Robottihitsausasennoijia käytetään käytännössä kaikilla raskaan ja tarkkuusteollisuuden aloilla kulutustavaroista kriittisiin ilmailurakenteisiin.
- Autoteollisuuden ja tason 1 toimittajat: Pakojärjestelmät, alustan apurungot, jousitusosat ja istuinrungot – tyypillisesti käyttämällä maailmanpyöräkennoja suuren äänenvoimakkuuden ja nopean syklin saavuttamiseksi
- Maatalouslaitteet: Kuormaimen varret, puomikokoonpanot ja työvälinerungot – raskaat, epäsymmetriset hitsaukset, jotka hyötyvät kaksiakselisista kallistus-kiertyvistä asennoimista, joiden kapasiteetti on 1 000–5 000 kg
- Öljy ja kaasu: Paineastioiden kuoret, putkilinjan kelan osat ja laippaosakokoonpanot – päätuen ja perätangon asennoittimet hallitsevat tätä segmenttiä useimpien komponenttien sylinterimäisen geometrian vuoksi
- Rakennuslaitteet: Kaivinkoneiden puomit, vastapainot, kauhan vivustot ja nosturikomponentit – usein suurimmat robottihitsaussovellukset laivanrakennuksen ulkopuolella, jotka vaativat niveltä tai raskaita kallistus-kiertyviä asennoittimia
- Ilmailu ja puolustus: Polttoainesäiliön osat, lentokoneen rungon rakenneosat ja rakettimoottorien kotelot – hitsattu valvotuissa ympäristöissä käyttämällä erittäin tarkkoja asennoittimia, joiden kulmatarkkuusvaatimus on 0,01 astetta tai parempi
- Juna ja liikenne: Telin rungot, kytkimet ja kiskovaunujen korin osat – tyypillisesti hitsattu suurilla akselin asennoittimilla ja robottipukkijärjestelmillä, jotka toimivat rinnakkain
- Uusiutuva energia: Tuulivoimaloiden torniosat, konepellin rungot ja aurinkoseurantarakenteet – erittäin suuret, raskaat komponentit, jotka vaativat räätälöityjä asennoitinjärjestelmiä
Usein kysyttyjä kysymyksiä hitsausasennosta
K: Mitä eroa on hitsausasennon ja hitsausrotaattorin välillä?
Hitsausrotaattori tukee ja pyörittää sylinterimäistä työkappaletta käytetyillä rullilla – osa lepää rullien päällä ja pyörii oman painonsa alaisena. Asennoittimet sitä vastoin kiinnittävät tai kiinnittävät osan ja pyörittävät sitä käytettävän akselin kautta, mikä antaa tarkan kulman hallinnan osan muodosta riippumatta. Rotaattoreita käytetään lähes yksinomaan pyöreisiin putkiin ja astioihin; asennoittimet käsittelevät mielivaltaisia geometrioita. Robottihitsauksessa asennoittimet ovat erittäin suositeltavia, koska ne integroituvat robottiohjaimeen koordinoituina ulkoisina akseleina, mikä mahdollistaa tahdistetun liikkeen, jota rotaattorit eivät pysty tarjoamaan.
K: Voidaanko robottihitsauksen asennoittimia käyttää kaikissa hitsausprosesseissa?
Kyllä – robottihitsausasennoittimet ovat prosessiagnostikkoja. Niitä käytetään GMAW (MIG), GTAW (TIG), FCAW, SAW (submerged kaari), plasmahitsauksen ja laserhitsauksen kanssa. Asennoittimen tekniset tiedot (kuormitus, nopeus, tarkkuus) voivat vaihdella prosessin mukaan – SAW-sovellukset vaativat tyypillisesti hidasta, tasaista pyörimistä tarkoilla nopeuksilla vuopeitteen ylläpitämiseksi, kun taas GMAW-asennoittimet voivat indeksoida nopeammin erillisten asentojen välillä. Prosessivaatimukset tulee määrittää asennoittimen valmistajalle ennen käyttömoottorin ja vaihteiston valintaa.
K: Mikä on tyypillinen ROI robottihitsausasennoittimelle?
Sijoitetun pääoman tuotto riippuu voimakkaasti tuotantomäärästä, osien monimutkaisuudesta ja nykyisistä manuaalisista työkustannuksista. Autoteollisuudessa ja suuren volyymin valmistusympäristöissä 10–18 kuukauden ROI-jaksot ovat tyypillisiä maailmanpyöräasennuksissa. Työpajoissa tai pienemmissä hakemuksissa 24–36 kuukautta on yleisempi. Sijoitetun pääoman tuottoprosenttilaskelman tulisi sisältää säästöt, jotka johtuvat vähentyneestä uudelleentyöstämisestä, työvoiman uudelleenkohdistamisesta, pienemmästä kulutustarvikkeiden käytöstä (nopeammat tasa-asentoiset kulkunopeudet kuluttavat vähemmän lankaa hitsin yksikköpituutta kohti) ja pienemmät loukkaantumisvaatimukset – ei vain suoria työvoiman säästöjä robotin vaihtamisesta.
K: Kuinka estän hitsausvirran kulkemisen asennoittimen laakereiden läpi?
Asennoittimen laakereiden läpi johdettu hitsausvirta aiheuttaa sähköpurkauskoneistuksen (EDM) vaurioita laakerikissa, mikä johtaa ennenaikaiseen laakerin rikkoutumiseen – usein kuukausien kuluessa. Oikea ratkaisu on reitittää hitsausmaan paluu suoraan työkappaleen kiinnikkeeseen tai etulevyyn ohittaen laakerin kokonaan käyttämällä hitsauslaatuisia maadoituskaapeleita, jotka on mitoitettu odotetulle ampeerimäärälle. Monet asennoittimien valmistajat toimittavat tätä tarkoitusta varten erilliset maadoitusliitännät etulevyssä ja päätuen kotelossa. Älä koskaan luota asennoittimen rakenneteräkseen tai laakerikokoonpanoon maan paluureittinä.
K: Mitä huoltoa robottihitsausasennoitin vaatii?
Huoltovälit riippuvat käyttöjaksosta ja kuormituksesta, mutta vakiovaatimuksia ovat: vaihteistoöljyn tarkastukset ja vaihdot 2 000–4 000 tunnin välein, laakerien voitelu 500–1 000 tunnin välein, kooderin kalibroinnin tarkastus 12 kuukauden välein, maakaapelin viikoittainen kulumisen tai vaurioiden tarkastus ja servokäyttöparametrien varmuuskopiointi. Etulevyn ja pyörimisakselin alueiden hitsausroiskeet tulee puhdistaa päivittäin. Valmistajan huoltotiimin tulee tarkastaa asennoittajat korkean käyttöjakson sovelluksissa (kaksi tai kolme vuoroa) vuosittain.
K: Mikä on pienin osatilavuus, joka oikeuttaa robottihitsausasennon?
Yleistä kynnysarvoa ei ole, mutta käytännön ohjeena: jos yhdellä osalla on enemmän kuin 3 uudelleenasemointia hitsausjaksoa kohden, asennoitin maksaa takaisin todennäköisesti 24 kuukaudessa, kun tuotantomäärä on jopa 500 yksikköä vuodessa – edellyttäen, että osan arvo on merkittävä ja kunnostuskustannukset korkeat. Yksinkertaisille osille, joissa on yksi tai kaksi uudelleenasemointia, tarvitaan tyypillisesti 2 000 kappaletta vuodessa, jotta voidaan perustella pääomasijoitus asennoittimeen hyvin suunnitellun manuaalisen kiinnikkeen sijaan.
Avaimen nouto: Robottihitsausasennoittimet eivät ole valinnaisia lisävarusteita nykyaikaisessa automatisoidussa hitsauskennossa – ne ovat mekanismi, joka tekee robottihitsauksesta taloudellisesti ja teknisesti ylivoimaista manuaalista hitsausta useissa sovelluksissa. Oikean asennoittimen tyypin, kapasiteetin ja integrointitavan valitseminen alusta alkaen on tärkein yksittäinen suunnittelupäätös kaikissa hitsausautomaatioprojekteissa. Priorisoi kuormakapasiteetti marginaalilla, varmista ohjaimen yhteensopivuus ajoissa ja suunnittele turvajärjestelmä rinnakkain mekaanisen ja ohjelmistoarkkitehtuurin kanssa.