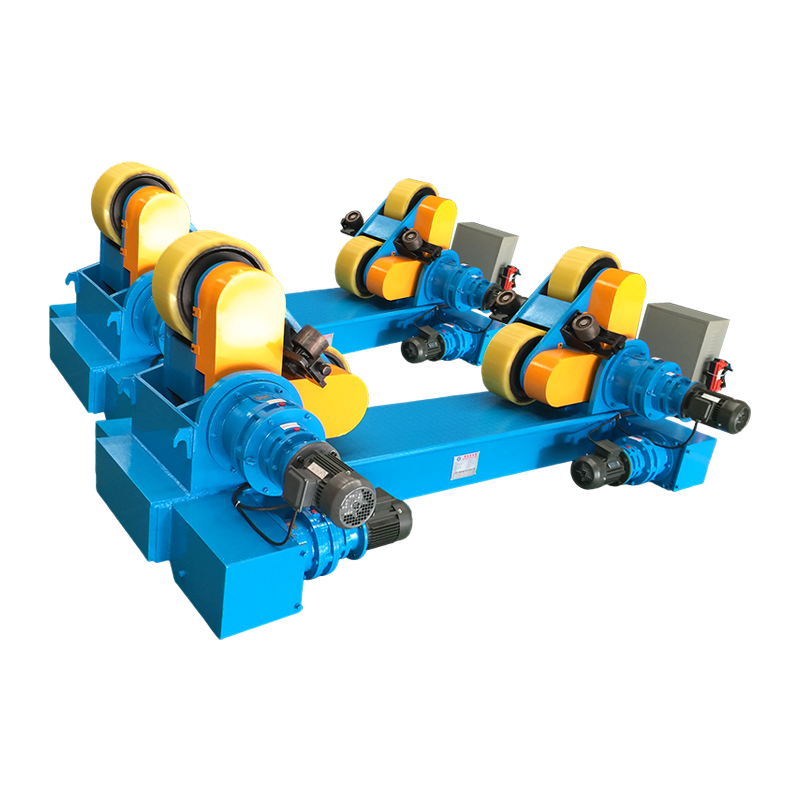
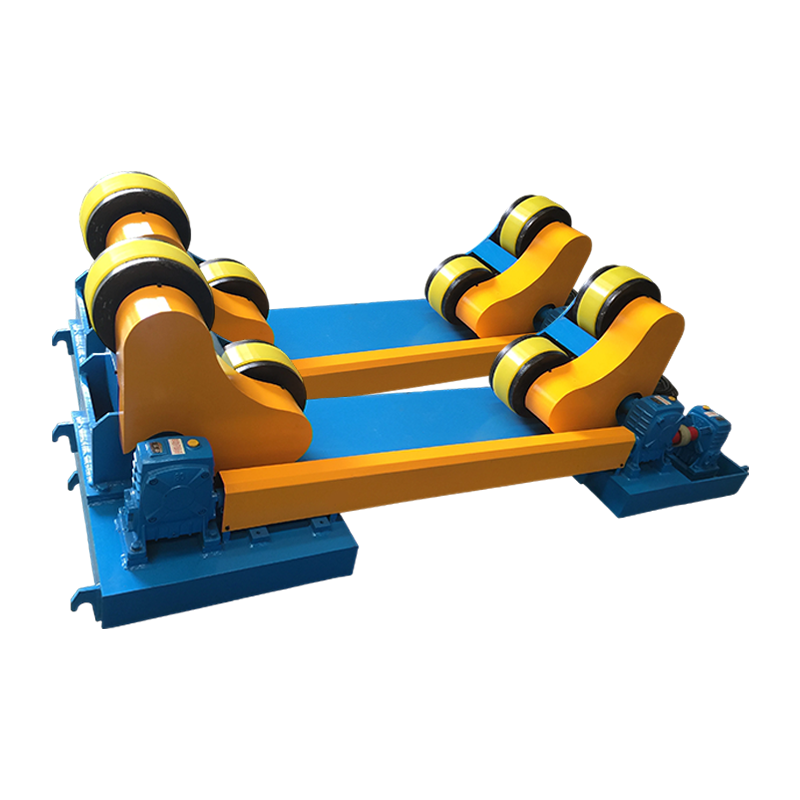
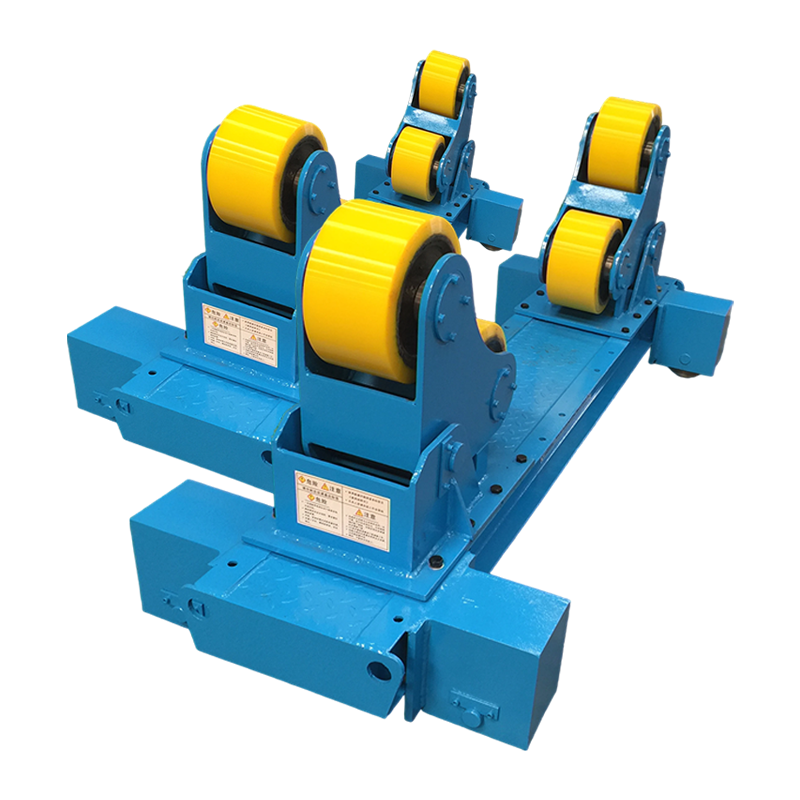
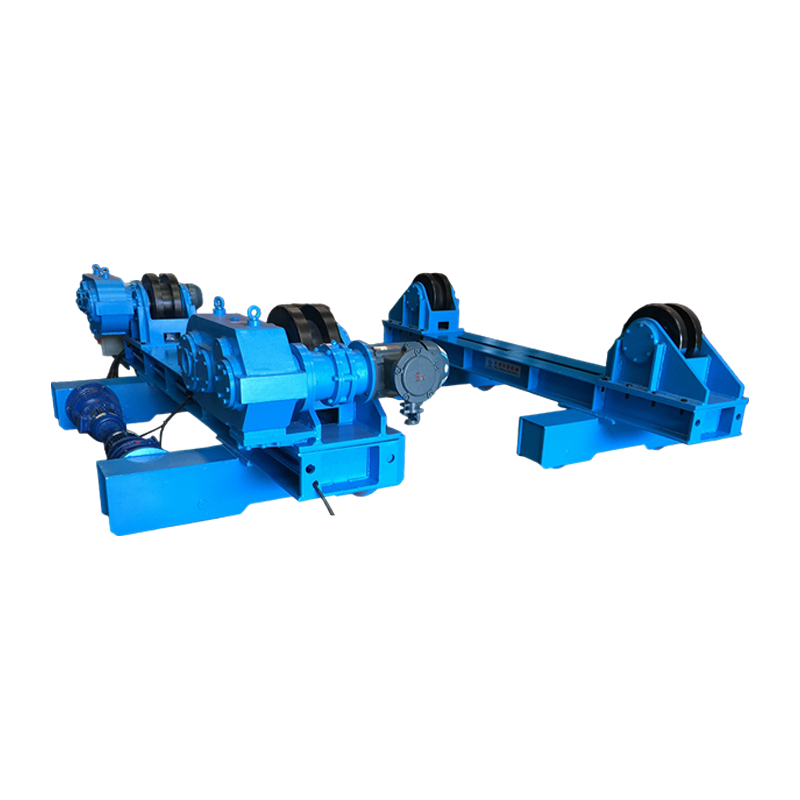
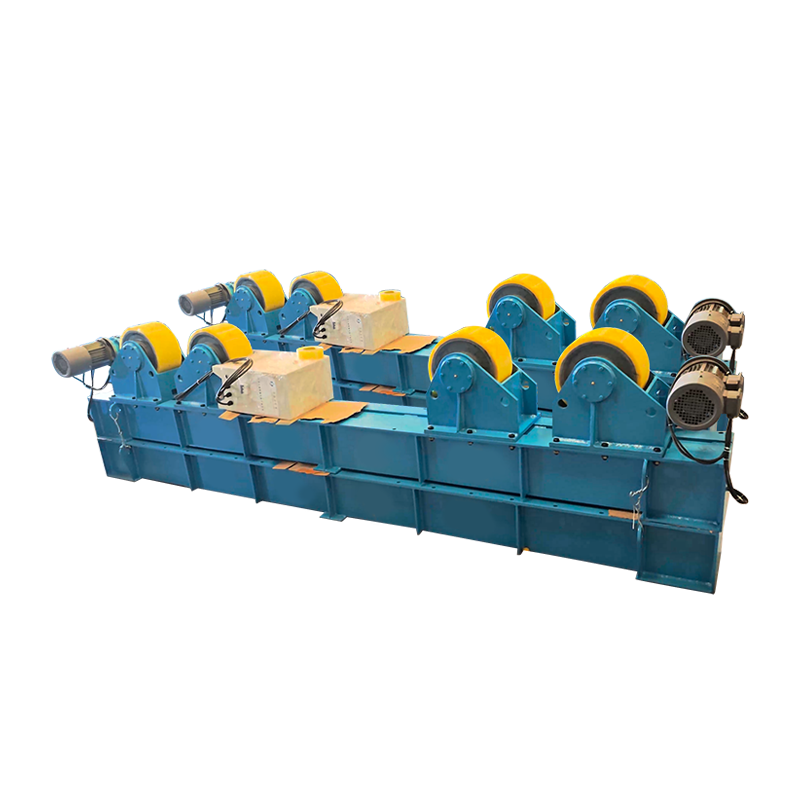
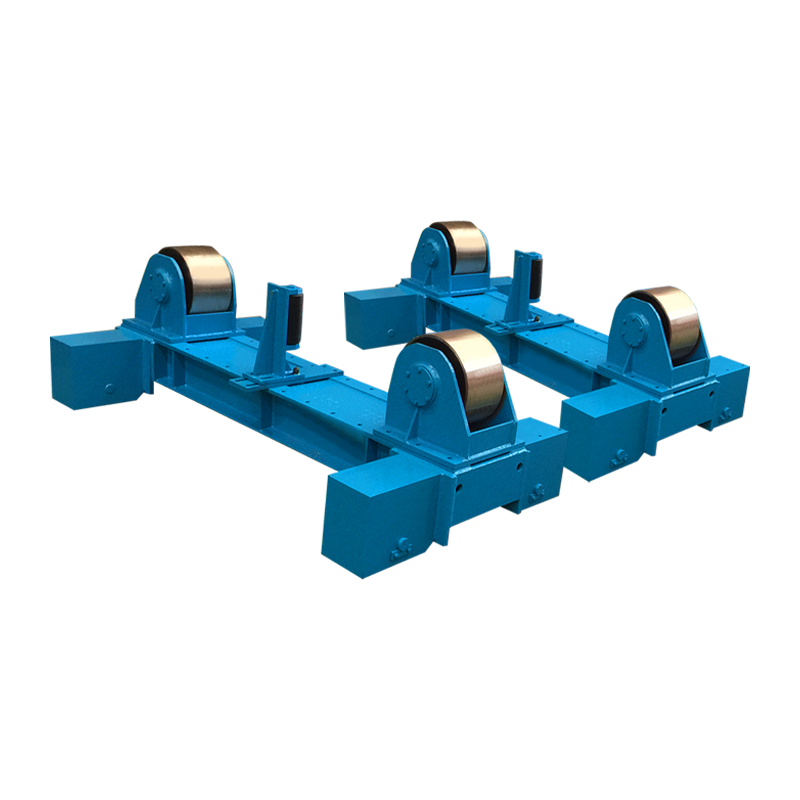
Hitsausasennoittimet ovat mekaanisia laitteita, jotka pyörittävät, kallistavat tai asemoivat uudelleen työkappaletta jokaisen hitsiliitoksen sijoittamiseksi optimaaliseen tasaiseen tai vaakasutaiaan asentoon. hitsausrobottien tyypit viittaa erilaisiin automatisoituihin varren konfiguraatioihin – nivelletty, SCARA, suorakulmainen, yhteiskäyttöinen ja paljon muuta – jotka suorittavat itse hitsin. Erikseen käytettynä jokainen parantaa hitsin laatua ja käyttäjän ergonomiaa. Yhdessä integroidussa hitsauskennossa ne eliminoivat epäasentohitsauksen kokonaan, lyhentävät sykliaikoja 30–60 % ja mahdollistavat jatkuvan, valvomattoman tuotannon eri aloilla raskaasta valmistuksesta tarkkuuselektroniikkaan.
Mitä ovat hitsausasennot?
A hitsausasennon säädin on sähkökäyttöinen työpistejärjestelmä, joka manipuloi työkappaleen suuntaa hitsauksen aikana siten, että liitokset ovat aina hitsaajalle tai hitsausrobotille saavutettavimmassa ja painovoiman kannalta edullisimmassa asennossa. Ensisijaisena tavoitteena on muuntaa ylä-, pysty- ja vaakasuorat hitsit – jotka ovat hitaampia, vähemmän yhtenäisiä ja vaativat korkeampaa hitsaajataitoa – tasaisiin (1G) tai vaakasuoraan (2F) asentoihin, jotka tuottavat laadukkaimmat hitsit nopeimmilla kulkunopeuksilla.
Hitsausasennoittimien tyypit
Hitsausasennoittimet luokitellaan niiden liikeakselin, kantavuuden ja käyttökohteen mukaan. Kuusi yleisintä tyyppiä ovat:
1. Kääntöpöydän asennoittimet
Kääntöpöydän asennoittimet pyörittävät työkappaletta yhdellä vaaka-akselilla, mikä tekee niistä ihanteellisia sylinterimäisten osien, kuten laippojen, paineastioiden ja putkikelojen, kehähitsaukseen. Kantavuus vaihtelee 50 kg yli 100 000 kg raskaaseen teollisuusmalleihin. Pyörimisnopeus on tyypillisesti 0,1-5 rpm , säädettävissä vastaamaan tarkasti hitsin kulkunopeutta.
2. Kallista ja käännä asennoittimet
Kallistus- ja kiertoasennoittimet tarjoavat kaksi liikeakselia – kallistusakselin (tyypillisesti 0–135°) ja kiertoakselin – mahdollistaen monimutkaisten osien asennon lähes mihin tahansa kulmaan ilman, että ne irrotetaan. Ne ovat monipuolisin vakioasennon tyyppi, ja niitä käytetään laajalti rakenteiden valmistuksessa, maatalouskoneiden rungoissa ja autojen komponenttien punnitsemisessa. 100-10 000 kg .
3. Headstock-Tailstock asennoittimet
Päätuki-tailstock-asennoittimet tukevat pitkiä, raskaita työkappaleita kahden käytettävän pään välissä – päätuen (moottorikäyttöinen) ja takatuen (tuen tai moottorin) välissä. Tämä kokoonpano on välttämätön hitsausakseleille, akseleille, puomille ja palkkeille, joiden osan pituus on yli 1–2 metriä ja niitä on pyöritettävä jatkuvasti. Kantavuus vaihtelee 500 kg - 50 000 kg joiden keskietäisyys on enintään 10 metriä tai enemmän.
4. Maailmanpyörä (H-runko) asennoittimet
Maailmanpyöräasennoittimet asentavat kaksi työkappalekiinnitystä pyörivän rungon vastakkaisille puolille, mikä mahdollistaa yhden osan hitsauksen samalla kun toinen kuormitetaan tai puretaan - pidentää huomattavasti kaaren syttymisaikaa. 85–95 % verrattuna 40–60 %:iin yhden aseman asetuksissa. Niitä käytetään voimakkaasti suuren volyymin robottihitsauskennoissa autojen alustan osille, pyörän navoille ja pakokaasukomponenteille.
5. Asennoittimet
Asennoittimet pyörittävät suuria, tilaa vieviä kokoonpanoja – kuten rakennuskoneiden puomeja, tuuliturbiinien koneen runkoja ja laivan osia – vaaka-akselin ympäri käyttämällä kahta nivelrengasta. Suunniteltu äärimmäisille kuormituksille 10 000-500 000 kg , ne asennetaan tyypillisesti lattialle raskaissa tuotantolaitoksissa, joissa on nosturi.
6. Asennoittimen manipulaattorijärjestelmät (pylväs ja puomi)
Pylväs-puomimanipulaattorit yhdistävät hitsausasennon säädettävään puomiin, joka kohdistaa hitsauspolttimen suurten paikallaan olevien tai hitaasti pyörivien työkappaleiden päälle. Puomi tarjoaa X-, Y- ja Z-liikkeen 1-10 metriä per akseli , mikä tekee tästä järjestelmästä vakioratkaisun paineastioiden pitkittäissaumoille, suurten säiliöiden valmistukseen ja offshore-rakennehitsaukseen.
| Asennoittimen tyyppi | Liikeakselit | Tyypillinen kantavuus | Ensisijainen sovellus |
| Levysoitin | 1 (kierto) | 50 kg - 100 000 kg | Putket, laipat, paineastiat |
| Kallista ja käännä | 2 (kallistuskierto) | 100 kg - 10 000 kg | Rakennekehykset, ag varusteet |
| Headstock-Tailstock | 1–2 (kierto) | 500 kg - 50 000 kg | Akselit, palkit, pitkät valmisteet |
| Maailmanpyörä (H-runko) | 2 (kehysteline) | 100 kg – 3000 kg per puoli | Robottisolut, suuren volyymin osat |
| Runnion | 1 (kierto) | 10 000 kg - 500 000 kg | Raskas valmistus, rakentaminen |
| Pylväs ja puomi | 3 (X, Y, Z kierto) | Kiinteä / erittäin suuri | Säiliöt, paineastiat, offshore |
Taulukko 1: Hitsausasennon tyyppien vertailu liikeakseleiden, kantavuuden ja ensisijaisen käyttökohteen mukaan.
Mitkä ovat hitsausrobottien tyypit?
The hitsausrobottien tyypit kattavat laajan kirjon mekaanisia arkkitehtuureja, joista jokainen on suunniteltu erilaisille ulottuvuuden, hyötykuorman, tarkkuuden ja joustavuuden yhdistelmille. Oikean robottityypin valinta on yhtä tärkeää kuin hitsausprosessin valinta – väärä arkkitehtuuri rajoittaa pääsyä, vähentää toistettavuutta tai pidentää syklin aikaa tarpeettomasti.
1. Nivelhitsausrobotit (6-akseliset)
Nivelrobotit ovat hallitseva tyyppi hitsausautomaatiossa, ja niiden osuus on yli 70 % kaikista asennetuista hitsausroboteista maailmanlaajuisesti. Niiden kuusi pyörivää niveltä jäljittelevät ihmisen käsivarren koko liikealueen, mikä mahdollistaa polttimen pääsyn monimutkaisiin nivelgeometrioihin käytännössä mistä tahansa kulmasta. Hyötykuormakapasiteetti vaihtelee 3 kg - 20 kg hitsauspoltinsovelluksiin, ulottuvilla verhoilla 600 mm - 3100 mm . Paikan toistettavuus on tyypillisesti ±0,02–0,08 mm .
2. SCARA-hitsausrobotit
SCARA (Selective Compliance Articulated Robot Arm) -robotit toimivat vaakatasossa pystysuoralla Z-akselilla, joten ne sopivat hyvin pistehitsaukseen litteissä tai kevyesti kaarevissa kokoonpanoissa, kuten elektroniikkakoteloissa, ohuissa metallilevykomponenteissa ja autojen sisäosissa. Niiden jäykkä pystyakseli tarjoaa erinomaisen toistettavuuden ±0,01–0,02 mm mutta rajoittaa pääsyä syvälle upotettuihin liitoksiin verrattuna 6-akselisiin nivelroboteihin.
3. Karteesiset (Gantry) hitsausrobotit
Karteesiset hitsausrobotit liikkuvat kolmea lineaarista akselia (X, Y, Z) pitkin, jotka on asennettu yläpuoliseen portaalirakenteeseen ja peittävät työverhot 1 m × 1 m aina 20 m × 10 metriin asti tai suurempi. Ne ovat erinomaisia suurten litteiden paneelien, laivanrakennusosien ja siltateräksen hitsauksessa, kun yksikätisellä robotilla ei ole riittävää ulottuvuutta. Niiden lineaarinen liike tekee ohjelmoinnista suoraviivaista ja polun tarkkuuden erittäin korkealla - tyypillisesti ±0,1 mm suurilla jänteillä.
4. Yhteistyöhitsausrobotit (Cobots)
Yhteistyöhitsausrobotit (kobotit) on suunniteltu toimimaan turvallisesti ihmisten rinnalla ilman täydellistä turvavartiointia, ja ne käyttävät voima-vääntömomenttiantureita havaitsemaan kosketuksen ja pysähtymään välittömästi. Hitsauskobotit tarjoavat tyypillisesti hyötykuormia 5-16 kg ja ulottuvuus 850-1300 mm . Ne ovat ihanteellisia pienten erien, suurisekoitustuotantoon, jossa tarvitaan usein uudelleenohjelmointia – uuden osan asennusaika voidaan lyhentää alle 30 minuuttia käyttämällä käsin ohjattua opetusohjelmointia.
5. Seitsemän akselin hitsausrobotit
Seitsemänakseliset robotit lisäävät lineaarisen radan tai redundantin varren nivelen tavalliseen 6-akseliseen arkkitehtuuriin, mikä antaa robotille lisää vapautta päästä esteiden ympärille, ylläpitää polttimen kulmaa ahtaissa paikoissa ja välttää singulaarisia asentoja. Niitä käytetään yhä enemmän ilmailu- ja avaruushitsauksessa, monimutkaisissa rakennevalmisteissa ja integroiduissa asennoittimissa, joissa robotin ja asennoittimen akselit koordinoidaan samanaikaisesti. Tela-asennettavat 7-akseliset järjestelmät voivat kattaa lineaariset etäisyydet 50 metriin asti .
6. Pistehitsausrobotit
Pistehitsausrobotit ovat raskaan hyötykuorman nivelrobotteja, jotka on erityisesti suunniteltu kantamaan vastuspistehitsauspistooleja, jotka tyypillisesti painavat 40-150 kg . Ne ovat auton runko-valkoisen tuotannon selkäranka, jossa yksi ajoneuvon kori vaatii 3000-5000 pistehitsausta valmistui alle 60 sekunnissa 10–20 robotin koordinoidulla solulla. Hyötykuormat vaihtelevat 100 kg - 500 kg raskaille asekokoonpanoille.
| Robotin tyyppi | Akselit | Hyötykuorma | Toistettavuus | Paras hitsausprosessi |
| Nivelletty (6-akselinen) | 6 | 3-20 kg | ±0,02–0,08 mm | MIG, TIG, laser, plasma |
| SCARA | 4 | 5-20 kg | ±0,01–0,02 mm | Pistehitsaus, mikrohitsaus |
| karteesinen (portaali) | 3–5 | 20-500 kg | ±0,1 mm | SAW, MIG (isot paneelit) |
| Yhteistyö (Cobot) | 6–7 | 5-16 kg | ±0,03–0,1 mm | MIG, TIG (korkea sekoitus) |
| Seitsemän akselin | 7 | 5-20 kg | ±0,02–0,05 mm | TIG, laser, monimutkainen geometria |
| Pistehitsausrobotti | 6 | 100-500 kg | ±0,1–0,2 mm | Resistanssipistehitsaus |
Taulukko 2: Hitsausrobottityyppien vertailu akseleiden, hyötykuorman, toistettavuuden ja suositellun hitsausprosessin mukaan.
Kuinka hitsausasennot ja hitsausrobotit toimivat yhdessä
Integrointi hitsausasennon säädins kanssa hitsausrobotit luo koordinoidun moniakselisen hitsaussolun, jossa asennoittimen akseleita käsitellään ulkoisina robotin akseleina – synkronoidaan reaaliajassa robottiohjaimen kanssa niin, että työkappaleen liike ja polttimen liike tapahtuvat samanaikaisesti. Tämä tunnetaan nimellä koordinoitua liikettä or ulkoisten akselien koordinointi , ja se tarjoaa useita kriittisiä etuja:
- Vakiopolttimen kulma: Robotti ja asennoitin liikkuvat samanaikaisesti säilyttääkseen polttimen ja liitoksen välisen optimaalisen kulman (tyypillisesti 5–15° veto- tai työntökulma) kaarevissa tai monimutkaisissa hitsauksissa – mahdotonta kummankaan koneen toimiessa yksin.
- Tasaasentohitsaus kaikissa liitoksissa: Kallistamalla asennoitinta robotin liikkuessa, jokainen liitos esitetään 1G-tasaisessa asennossa riippumatta sen sijainnista kappaleessa, mikä mahdollistaa suurimman langansyöttönopeuden ja pinnoitusnopeuden.
- Robotin ulottuvuusrajoitusten poistaminen: Maailmanpyörä tai headstock-tailstock -asennoin laajentaa kiinteän robotin tehokasta työskentelyaluetta pyörittämällä osaa tuoden etäiset nivelet robotin ulottuville ilman, että robottia siirretään.
- Rinnakkainen kuormitus ja hitsaus: H-kehyksen asennoittimet mahdollistavat yhden kiinnittimen kuormituksen robotin hitsattaessa vastakkaisen kiinnikkeen, jolloin saavutetaan edellä mainitut kaarisytytysajat 90 % — verrattuna 50–65 prosenttiin yhden aseman asetteluissa.
Hitsausasennoin vs. ei asennoitinta: vaikutus suorituskykyyn
Tuottavuus- ja laatuero asennoittimen kanssa ja ilman hitsauksen välillä on huomattava ja mitattavissa kaikilla keskeisillä suoritusindikaattoreilla:
| Metrinen | Ilman asennoitinta | Asennoittimen kanssa |
| Hitsauksen asento | Kaikki asennot (1G-6G) | Tasainen/vaakasuora (1G/2F) |
| Langansyöttönopeus (MIG) | 4-7 m/min | 8-15 m/min |
| Laskeumanopeus | 2-4 kg/h | 5-12 kg/h |
| Uudelleentyöstö / vikaprosentti | 3–8 % | 0,5–1,5 % |
| Valokaariaika (robottisolu) | 50–65 % | 85–95 % |
| Käyttäjän ergonominen riski | Korkea (ylipuolinen / hankala) | Matala (tasainen / istuva) |
Taulukko 3: Hitsauksen suorituskyvyn vertailu robottihitsauskennoon integroidun asennoittimen kanssa ja ilman.
Teollisuuden sovellukset: joissa käytetään hitsausasennoijia ja robottityyppejä
Erilaiset asennoittimen ja robottityypin yhdistelmät ovat optimaalisia kullekin toimialalle osan geometrian, tilavuuden ja laatuvaatimusten perusteella:
Autojen valmistus
Autojen kori-valkoinen tuotanto perustuu pistehitsausrobotit (6-akselinen, 100–500 kg hyötykuorma) pariksi maailmanpyörän asennoittimet saavuttaakseen massatuotannon vaatiman suorituskyvyn. Tyypillinen koripaja ottaa käyttöön 200-400 hitsausrobottia useiden koordinoitujen solujen läpi tuottaen uuden ajoneuvon korin 60–90 sekunnin välein.
Öljy ja kaasu sekä paineastiat
Kehäputkien ja astioiden hitsauskäyttö kääntöpöytä tai headstock-tailstock asennoittimet kanssa nivelletyt MIG- tai TIG-hitsausrobotit . Asennoitin pyörittää putkea, kun robotti säilyttää kiinteän polttimen asennon – tekniikka, joka saavuttaa hitsin laadun, joka täyttää ASME Section IX ja API 1104 -koodin vaatimukset ja johdonmukaisen juuren tunkeutumisen liitosten poikki. 50 mm - 2000 mm halkaisija .
Laivanrakennus ja offshore-rakenteet
Suurlevyjen hitsaus laivanrakennuksessa Karteesiset portaalihitsausrobotit kanssa submerged arc welding (SAW) torches for high-deposition flat seam welding of hull plates up to 20 metriä pitkä . Käytetään kaarevia rungon osia ja T-palkkikokoonpanoja kädensijat pyörittää massiivisia (50–200 tonnia) rakenneyksiköitä, kun taas nivelletyt MIG-robotit viimeistelevät sauma- ja puskuhitsauksia.
Työliikkeet ja sopimusvalmistajat
Suuria sekoituksia ja pieniä määriä valmistavat sopimusvalmistajat hyötyvät eniten yhteiskäyttöiset hitsausrobotit (kobotit) yhdistettynä kompaktiin kallistettavat ja käännettävät asennoittimet . Cobot-hitsauskenno voidaan ohjelmoida uudelleen uudelle osalle alle 30 minuutissa, mikä tekee siitä taloudellisesti kannattavan niinkin pienille eräkokoille kuin 5-50 osaa — paljon alle 500 osan kynnyksen, joka tyypillisesti vaaditaan perinteisten robottihitsauskennoinvestointien perusteeksi.
Keskeiset tekijät valittaessa hitsausasennoimia ja robottityyppejä
Oikean asennoittimen ja robottityypin sovittaminen sovellukseesi edellyttää viiden perusparametrin arvioimista:
- Osan paino ja geometria: Määritä osan enimmäispaino, mukaan lukien kiinnikkeet – lisää aina 20–30 % turvamarginaali asennoittimen nimelliskuormaan. Jos osien leveys on yli 1,5-kertainen, perätuki-perätuki on suorituskykyisempi kuin levysoittimen kokoonpanot.
- Yhteinen saavutettavuus: Osat, joissa on sisäiset hitsit, tiukat kulmaliitokset tai hitsit vastakkaisilla pinnoilla, vaativat 6- tai 7-akselisia nivelrobotteja. Yksinkertaiset litteät tai kehähitsaukset voidaan käsitellä SCARA- tai karteesisilla järjestelmillä halvemmalla.
- Tuotantomäärä: Vuotuiset volyymit alle 10 000 osaa suosivat kobotteja, joissa on manuaaliset pikavaihtolaitteet. Yli 50 000 osan määrä oikeuttaa erityisiin kovatyökaluisiin maailmanpyöräasennoittimen soluihin, joissa on täydellinen robottiintegraatio.
- Hitsausprosessi: TIG-hitsaus vaatii robotteja, joiden toistettavuus on ±0,05 mm tai parempi; MIG-hitsaus kestää ±0,1–0,2 mm. SAW vaatii suorakulmaisia portaalijärjestelmiä juoksute-/lankayksikön painon ja syöttöjärjestelmän vuoksi.
- Lattiatila ja kattokorkeus: Maailmanpyörän ja kahvan asennoittimet vaativat tyypillisesti huomattavan välyksen yläpuolella 4-8 metriä . Pilari-puomijärjestelmät tarvitsevat 6–12 metrin katot. Kompaktit kobotin asennoittimet voivat toimia niinkin vähän kuin 4×4 metriä lattiatilasta.
Usein kysytyt kysymykset
Mitä eroa on hitsausasennon ja hitsauslaitteen välillä?
A hitsausteline on staattinen kiinnityslaite, joka pitää työkappaleen kiinteässä asennossa hitsauksen aikana. A hitsausasennon säädin on moottorikäyttöinen liikejärjestelmä, joka liikuttaa ja pyörittää työkappaletta aktiivisesti hitsien aikana tai niiden välillä. Valaisimet asettavat etusijalle mittatarkkuuden ja toistettavuuden; asennoittimet asettavat etusijalle nivelten saavutettavuuden ja sijainnin optimoinnin. Käytännössä valaisimet asennetaan lähes aina asennoittimiin molempien etujen saamiseksi.
Voiko hitsauskobotti korvata perinteisen nivelhitsausrobotin?
Suuren sekoituksen ja pienivolyymin sovelluksissa kyllä – cobotit voivat olla kustannustehokkaampia ja joustavampia. Kobotit toimivat kuitenkin pienemmillä nopeuksilla (tyypillisesti 30-50 % hitaampi kuin teollisuusrobotit hitsaustilassa turvanopeusrajoitusten vuoksi ihmisten läsnä ollessa) ja kantavat pienempää hyötykuormaa. Suuren volyymin erikoistuotantoon perinteiset 6-akseliset nivelhitsausrobotit ovat edelleen ylivoimaisia suorituskyvyn, käyttösuhteen ja pitkän aikavälin hitsauskohtaisten kustannusten suhteen.
Kuinka monta akselia hitsausasennoija lisää robottikennoon?
Vakio kallistettava ja kiertävä asennoitin lisää 2 ulkoista akselia robottiohjaimeen, jolloin 6-akselisen robottisolun koordinoitujen akselien kokonaismäärä on 8. Päätuki-pyrstötuki, jossa molempia päitä käytetään, lisää 2 akselia; maailmanpyörän asennoitin (runkokiinnikkeen kierto) lisää 2–3 akselia. Nykyaikaiset robottiohjaimet tukevat jopa 18–27 koordinoitua akselia yhteensä , mahdollistaa monimutkaiset usean robotin ja monen paikannussolut.
Mitkä hitsausprosessit ovat yhteensopivia robottihitsauksen kanssa?
Hitsausrobottien kanssa käytetään kaikkia tärkeimpiä kaarihitsausprosesseja. MIG/MAG (GMAW) on yleisin – noin 65 % kaikesta robottikaarihitsauksesta. TIG (GTAW) käytetään ruostumattomaan teräkseen ja titaaniin, jotka vaativat korkeinta laatua. Plasmahitsaus käsittelee ohuiden materiaalien tarkan avaimenreiän hitsauksen. Laserhitsaus kasvaa nopeasti auto- ja elektroniikkateollisuudessa. Upotettu kaari (SAW) käytetään yksinomaan portaalin Cartees-roboteissa korkeatasoiseen tasohitsaukseen.
Mikä on tyypillinen ROI-aika asennoittimilla varustetulle robottihitsauskennolle?
Keskimääräisessä tuotannossa (5 000–50 000 osaa/vuosi) täydellinen robottihitsauskenno asennoittimen integroinnilla saavuttaa tyypillisesti sijoitetun pääoman tuoton 18-36 kuukautta . Sijoitetun pääoman tuottoa edistävät työvoimakustannusten aleneminen (yksi kuljettaja valvoo 2–4 robottia vs. 4–8 manuaalista hitsaajaa), pienemmät korjauskustannukset (vikaprosentti laskee 5–8 prosentista alle 1,5 prosenttiin) ja lisääntynyt suorituskyky (40–80 prosenttia enemmän osia työvuorossa). Suuret autoteollisuuden sovellukset saavuttavat usein sijoitetun pääoman tuottoprosentin alle 12 kuukautta .
Tarvitsevatko hitsausasennot erityisohjelmointia toimiakseen robottien kanssa?
Kyllä. Koordinoitua liikettä varten asennoitin on konfiguroitava an ulkoinen akseli kanssain the robot controller, with accurate kinematic calibration of the positioner's rotation center relative to the robot base frame. Most modern robot controllers include built-in external axis coordination software, and setup typically requires 4-16 tuntia koulutetun integraattorin suorittaman kalibroinnin ja testauksen. Kun robottiohjelma on määritetty, se synkronoi asennoittimen ja polttimen liikkeet automaattisesti – erillistä asennoittimen ohjelmointia ei tarvita.
Johtopäätös
Hitsausasennoittimet ja erilaisia hitsausrobottien tyypit ovat toisiaan täydentäviä teknologioita, jotka oikein sovitettuina ja integroituina tarjoavat tuotantokykyjä, joita kumpikaan ei voi saavuttaa yksin. Asennoittimet varmistavat, että jokainen liitos on aina optimaalisessa hitsausasennossa; robotit tarjoavat johdonmukaisen, väsymättömän suorituskyvyn nopeuksilla ja laatutasoilla, joihin mikään manuaalinen prosessi ei pysty vastaamaan. Varustatpa työpajaa kompaktilla kobotti- ja kallistusasennoittimella tai suunnittelet suuren volyymin autojen pistehitsauslinjaa maailmanpyöräasennoittimilla ja 20 nivelrobotilla, menestyksen avain on asennoittimen tyypin, robotin arkkitehtuurin ja hitsausprosessin oikea sovittaminen osageometriaasi, tuotantomäärään ja laatuvaatimuksiin.