Robottihitsauslaitteet ovat tarkkuussuunniteltuja kiinnityslaitteita, jotka kiinnittävät, paikantavat ja tukevat metalliosia tarkassa paikassa, jotta robottihitsausjärjestelmä voi tallentaa yhtenäisiä, toistettavia hitsejä. Ilman tarkkaa kiinnitystä, jopa edistynein hitsausrobotti tuottaa tavoitteen ulkopuolisia helmiä, mittavirheitä ja kallista romua. Tämä opas selittää, kuinka nämä valaisimet toimivat, mitä tyyppejä on olemassa ja kuinka valita oikea tuotantoympäristöösi.
Mitä ovat robottihitsauslaitteet?
Robottihitsauskiinnikkeet ovat mekaaninen rajapinta raakatyökappaleen ja robotin ohjelmoidun hitsausreitin välillä. Valaisin pitää yhtä tai useampaa osaa määritellyssä, toistettavissa olevassa paikassa niin, että joka sykli robottipoltin saapuu täsmälleen samaan pisteeseen kolmiulotteisessa avaruudessa.
Valaisin suorittaa kolmea perustehtävää: paikantaminen (osan sijoittaminen tunnettuun peruspisteeseen), kiinnitys (estää liikkeen hitsauskaaren aikana) ja tukea (kestää hitsin vääristymiä ja lämpömuodonmuutoksia). Vika jossakin näistä kolmesta toiminnosta muuttuu suoraan hitsausvirheiksi.
Suurten volyymien auto-, ilmailu- ja raskaiden laitteiden valmistuksessa robottihitsauslaitteet on suunniteltu niinkin tiukoilla toleransseilla kuin plus tai miinus 0,1 mm. Jopa 0,5 mm väärässä paikassa oleva osa voi työntää hitsauspalon pois liitoksen keskiviivasta, mikä aiheuttaa epätäydellistä sulamista ja rakenteellista heikkoutta.
Miksi robottihitsauslaitteilla on niin paljon merkitystä?
Robottihitsauskiinnikkeet ovat suurin yksittäinen muuttuja, joka vaikuttaa hitsin sakeuteen automatisoidussa kennossa – tehokkaampi kuin robotin merkki, lankatyyppi tai suojakaasuvalinta.
Harkitse lukuja: tyypillinen kuusiakselinen hitsausrobotti voi toistaa ohjelmoidun polun plus tai miinus 0,05 mm:n tarkkuudella. Kuitenkin, jos valaisin aiheuttaa osien välisen sijainnin vaihtelun plus tai miinus 1,0 mm, robotin toistettavuusetu menee täysin hukkaan. Autojen valkoisen korituotannon tutkimukset osoittavat johdonmukaisesti tämän yli 70 % robottihitsausvirheistä johtuu kiinnitysongelmista , ei robottiohjelmoinnista tai kulutustarvikkeiden laadusta.
- Kierrosaika: Hyvin suunniteltu teline lataa ja purkaa nopeasti, minimoi robotin joutoajan ja parantaa yleistä laitteiden tehokkuutta (OEE).
- Ensikierron tuotto: Yhdenmukainen osien sijainti tarkoittaa vähemmän uusintasilmukoita. Tehtaat, jotka investoivat korkean tarkkuuden laitteisiin, raportoivat rutiininomaisesti yli 98 prosentin ensikierron tuoton.
- Käyttäjän turvallisuus: Oikein suunnitellut kiinnikkeet pitävät käyttäjän kädet etäällä hitsausalueelta käyttämällä työkalukiristimiä, jotka aktivoituvat kaukaa tai pneumaattisesti.
- Jäljitettävyys: Nykyaikaiset valaisimet voivat integroida RFID-siruja tai viivakoodilukijoita hitsatun osanumeron kirjaamiseen, mikä tukee ISO 9001- ja IATF 16949 -laatutietueita.
Kuinka robottihitsauslaitteet toimivat?
Robottihitsauslaite toimii perustamalla kiinteän koordinaattireferenssin, jota kutsutaan peruspisteeksi, ja kiinnittämällä sitten työkappaleen tätä peruspistettä vasten ennen kuin robotti aloittaa hitsausohjelmansa.
Vaihe 1: Osien lataus ja paikantaminen
Käyttäjä tai automatisoitu materiaalinkäsittelyjärjestelmä asettaa osan paikannustappeja, pesälohkoja tai V-kappaleita vastaan, jotka määrittävät sen X-, Y- ja Z-aseman. Oikein suunnitellut paikantimet rajoittavat kaikkia kuutta vapausastetta: kolme translaatiota ja kolme rotaatiota.
Vaihe 2: Kiinnitys
Kun se on asetettu paikalleen, pneumaattiset tai hydrauliset puristimet kiinnittyvät pitämään osan tukevasti paikallaan. 80–100 psi:n paineella toimivat pneumaattiset puristimet voivat kohdistaa 500–2 000 newtonin puristusvoiman alle 0,5 sekunnissa. Puristimen rakenne ei saa tukkia robottipolttimen lähestymisreittiä tai suojakaasuvaippaa hitsisulan ympärillä.
Vaihe 3: Hitsauksen suoritus
Kun osa on kiinnitetty, robotti suorittaa tallennetun hitsausohjelmansa. Koska osa on samassa asennossa joka sykli, robotin ei tarvitse etsiä liitosta – se vain seuraa opetettua polkua. Tätä kutsutaan joskus kiinteän radan hitsaus ja se on nopein ja taloudellisin tapa robottihitsaukseen.
Vaihe 4: Purkaminen ja nollaus
Kun hitsausjakso on päättynyt, puristimet vapautuvat ja valmis kokoonpano poistetaan. Valaisin nollautuu seuraavaa osaa varten. Suurinopeuksisilla linjoilla tämä koko lataus-hitsaus-purkujakso suoritetaan 30-90 sekunnissa.
Minkä tyyppisiä robottihitsauslaitteita on saatavilla?
Robottihitsauslaitteita on viisi pääluokkaa, joista jokainen on optimoitu eri osien geometrian, tuotantomäärän ja budjetin yhdistelmälle.
1. Omistettu kova työkalu Fixtures
Tarkoituksenmukaisesti yhdelle osanumerolle rakennetut kiinnikkeet on koneistettu teräs- tai alumiinilevystä, ja niissä on tarkkuusporatut kohdistusreiät ja integroidut pneumaattiset puristimet. Ne tarjoavat suurimman tarkkuuden (plus tai miinus 0,1 mm on saavutettavissa) ja nopeimmat sykliajat. Kompromissi on korkeat ennakkokustannukset – monimutkainen omistettu valaisin voi vaihdella 15 000–80 000 dollaria – ja nolla joustavuus muille osille.
2. Modulaariset hitsauskiinnikkeet
Modulaarisissa järjestelmissä käytetään ristikkokuvioitua pohjalevyä (tyypillisesti 50 mm tai 100 mm jakovälillä), jossa on standardoituja komponenttilohkoja – rajoittimet, tuet, kiinnikkeet ja kulmalevyt – jotka pultataan ristikkoon. Nämä valaisimet voidaan konfiguroida uudelleen eri osiin tunneissa viikkojen sijaan. Ne sopivat ihanteellisesti työpajoihin ja pienten ja keskisuurten volyymien tuotantoon, jossa useat osaperheet jakavat saman robottisolun.
3. Tuki- ja asennoittimet
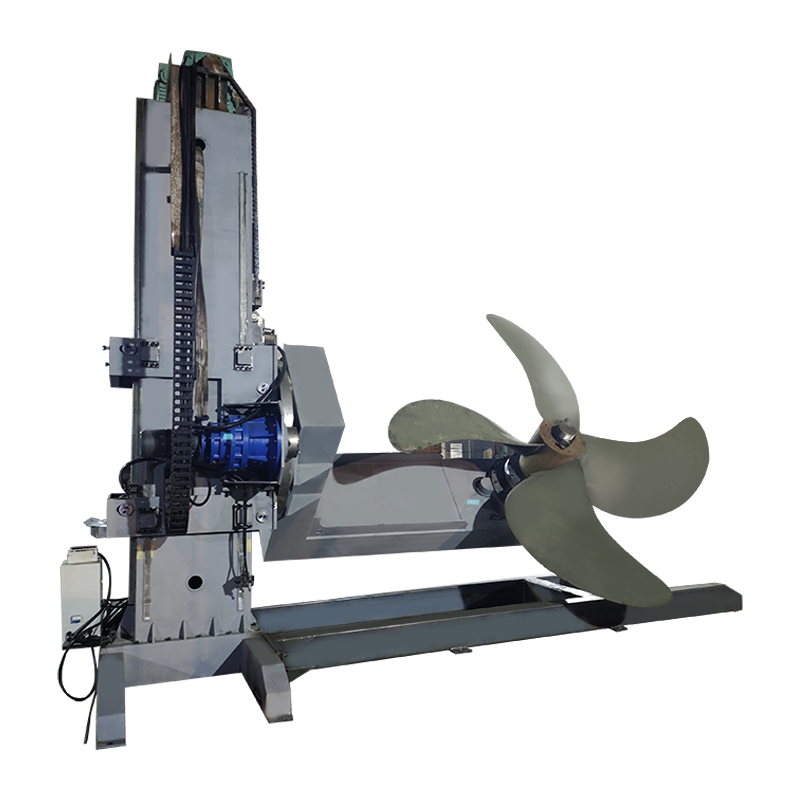
Asennoissa, jotka vaativat hitsauksen useilta sivuilta, nivel (kaksiakselinen) tai servoasennoin (yhdestä kolmeen akselia) pyörittää kiinnitystä hitsausjakson aikana, jolloin robotille saadaan uudet liitospinnat ilman toista robottia tai manuaalista uudelleenasemointia. Hitsausasennoin voi lyhentää syklin kokonaisaikaa 20–40 % monimutkaisissa kokoonpanoissa, koska osia ei tarvitse kääntää manuaalisesti.
4. Levysoittimen (indeksointi) kiinnikkeet
Kääntöpöydän kiinnike pitää kaksi tai useampia työkaluja pyörivällä pöydällä. Kun robotti hitsaa yhdellä asemalla, käyttäjä lataa seuraavan osan vastakkaiselle asemalle. Tämä parantaa dramaattisesti robotin kaaren käynnistysaikaa – usein 50 %:sta jopa 85 %:iin – koska robotti ei koskaan odota lastaamisen ja purkamisen valmistumista.
5. Joustavat mukautuvat kiinnikkeet
Mukautuvat valaisimet, jotka syntyvät runsaasti sekoittuvia ja vähän volyymia sisältäviin ympäristöihin, käyttävät servokäyttöisiä tappeja tai uudelleenkonfiguroitavia puristinryhmiä, jotka mukautuvat automaattisesti jokaiseen tulevaan osamuunnelmaan. Yhdessä visiojärjestelmän tai laserskannerin kanssa, joka vahvistaa osan sijainnin ennen hitsauksen aloittamista, nämä järjestelmät voivat käsitellä kymmeniä osanumeroita ilman manuaalista vaihtoa.
Robottihitsauskiinnitystyyppejä verrattu
| Kiinnitystyyppi | Tarkkuus | Joustavuus | Ennakkokustannukset | Paras sovellus |
|---|---|---|---|---|
| Dedicated Hard Tooling | /- 0,1 mm | Erittäin alhainen | 15 000 - 80 000 dollaria | Suuri määrä yksiosainen |
| Modulaarinen | /- 0,3 mm | Korkea | 5 000 - 25 000 dollaria | Työpaikat, prototyyppien valmistus |
| Tuki / asennoitin | /- 0,15 mm | Keskikokoinen | 20 000 - 100 000 dollaria | Monipuoliset hitsaukset |
| Levysoitin (indeksointi) | /- 0,2 mm | Matala | 10 000 - 50 000 dollaria | Korkea arc-on time priority |
| Joustava mukautuva | /- 0,2 mm | Erittäin korkea | 50 000 - 200 000 dollaria | Korkea-mix, low-volume |
Taulukko 1: Robottihitsauskiinnitystyyppien vertailu tarkkuuden, joustavuuden, kustannusten ja suositellun sovelluksen mukaan.
Kuinka suunnitella tehokkaita robottihitsauslaitteita
Tehokas robottihitsauslaitteen suunnittelu alkaa hitsausliitoksen geometrian, robotin ulottuvuuden ja työkappaleen materiaalin lämpökäyttäytymisen perusteellisella ymmärtämisellä.
Taskulamppuun pääsy ja tyhjennys
Jokainen kiinnittimen puristin, tuki ja rakenneosat on sijoitettava niin, että robottipoltin – mukaan lukien sen kaula ja lankaputki – voi saavuttaa kaikki hitsausliitokset vaaditussa kulmassa ilman törmäystä. Kiinnityssuunnittelijat käyttävät yleensä 3D CAD -simulaatiota tarkistaakseen polttimen välyksen koko hitsausradan läpi ennen fyysisten työkalujen rakentamista. Vähintään 25 mm:n välys polttimen rungon ympärillä on yleinen teollisuuden lähtökohta.
Hitsauksen vääristymän hallinta
Lämmön syöttö hitsauksen aikana saa metallin laajenemaan ja sitten supistumaan epätasaisesti jäähtyessään, mikä on ilmiö, joka tunnetaan hitsin vääristymänä. Kiinnittimien on ennakoitava tämä liike ja joko hillittävä se - puristamalla osa, kunnes se jäähtyy alle 200 celsiusastetta - tai esikompensoitava se siirtämällä osan asentoa tarkoituksellisesti hieman ennen hitsausta. Kuparisia tukitankoja tai vesijäähdytteisiä kiinnitysosia käytetään korkean lämpötilan sovelluksissa lämpökuorman hallintaan.
Materiaalin valinta kiinnityskehykseen
Kiinnikkeen pohja ja päärakenneosat valmistetaan tyypillisesti teräslevystä, valuraudasta tai rakennealumiinista riippuen käyttöpainosta ja vaaditusta jäykkyydestä. Teräs tarjoaa parhaan mittapysyvyyden lämpösyklissä, mutta on raskasta ja hitaampaa koneistettavaksi. Alumiini on kevyempää ja koneistaa nopeammin, mutta se saattaa vaatia ajoittain uudelleensertifiointia, koska se on herkempi virumaan jatkuvassa puristuskuormituksessa.
Toistettavuuden tarkistus
Ennen uutta robottihitsauslaite tuotantoon, se tulee validoida koordinaattimittauskoneella (CMM) tai kannettavalla laserseurantalaitteella. Kiinnitin on kuormitettava ja purettava vähintään 30 kertaa ja osan asento mitataan jokaisen jakson jälkeen. Prosessikykyindeksi (Cpk) on 1,67 tai korkeampi kaikissa kriittisissä ulottuvuuksissa autoteollisuuden toimitusketjun hyväksyntää varten.
Robottihitsauslaitteiden yleiset sovellukset teollisuudessa
Robottihitsauskalusteita käytetään käytännössä kaikilla metallien liittämiseen liittyvillä valmistusaloilla, mutta suunnitteluvaatimukset vaihtelevat huomattavasti toimialoittain.
| Teollisuus | Tyypillinen osa | Avaimen kiinnitysvaatimus | Ensisijainen kiinnitystyyppi |
|---|---|---|---|
| Autoteollisuus | Runko-valkoiset paneelit, apurungot | Korkea volume, tight tolerance | Omistettu kova työkalu |
| Ilmailu | Rakennekiinnikkeet, polttoaineliittimet | Erittäin tiukka toleranssi, täydellinen jäljitettävyys | Oma asennoitin |
| Raskaat laitteet | Puomin varret, kehykset, kauhat | Korkea clamping force, large envelope | Tuki / asennoitin |
| Laivanrakennus | Rungon osat, putkikannattimet | Suuri osa majoitusta | Modulaarinen / gantry-mounted |
| Yleinen valmistus | Sekaosaiset perheet | Nopea vaihto | Modulaarinen / adaptive |
Taulukko 2: Robottihitsauskiinnikkeiden sovellukset toimialoittain, mukaan lukien tyypilliset osat, keskeiset vaatimukset ja suositellut kiinnitystyypit.
Mikä aiheuttaa robottihitsauslaitteiden vikoja?
Yleisimmät valaisimen vikojen syyt ovat kohdistuspintojen kuluminen, pneumaattisen järjestelmän heikkeneminen ja itse valaisimen rungon lämpövääristymä.
- Paikannin kuluminen: Karkaistun teräksen kohdistustapit korkean kierron kalusteissa voivat kulua 0,01–0,05 mm 100 000 sykliä kohden. Kuluneen paikantimen ansiosta osan asento voi ajautua vähitellen, mikä aiheuttaa hitsin laadun hitaan muutoksen, jota on vaikea havaita ilman säännöllisiä CMM-tarkastuksia.
- Puristimen tiivisteen huononeminen: Pneumaattiset puristustiivisteet heikkenevät ajan myötä, mikä vähentää puristusvoimaa. Puristin, joka ei pysty pitämään osaa tiukasti, mahdollistaa mikroliikkeen hitsauskaaren aikana, mikä johtaa epätasaiseen palteen leveyteen ja mahdollisiin sulamisvirheisiin.
- Hitsausroiskeiden kerääntyminen: Paikannuspinnoille laskeutuva roiske toimii vääränä peruspisteenä ja nostaa osan tarkoitetun Z-asennon yläpuolelle. Roiskeita aiheuttavissa prosesseissa, kuten oikosulku MIG ilman roiskeenestopinnoitetta, roiskeita voi kertyä paikantimiin yhden työvuoron aikana.
- Lämpöpyöräilyväsymys: Kiinnitysrungon toistuva lämmitys ja jäähdytys – erityisesti korkean lämpötilan prosesseissa, kuten GMAW tai PAW – voi aiheuttaa kumulatiivista mittapoikkeamaa. Kiinnikkeet, jotka ovat alttiina osille, joiden esikuumeneminen on yli 200 celsiusastetta, on tarkastettava vääristymien varalta neljännesvuosittain.
Kuinka ylläpitää robottihitsauslaitteita pitkän käyttöiän takaamiseksi
Strukturoitu ennaltaehkäisevä huolto-ohjelma on kustannustehokkain tapa suojata robottihitsauskiinnittimiin tehtyjä investointeja ja ylläpitää hitsin laatua ajan mittaan.
- Päivittäin: Puhdista paikannusnastat ja pesän pinnat harjalla ja paineilmalla. Levitä roiskenestoainetta paljaille työkalupinnoille lähellä hitsausaluetta ennen jokaista työvuoroa.
- Viikoittain: Tarkista pneumaattisen puristimen käyttövoima kädessä pidettävällä voimamittarilla. Tarkista ilmaletkut ja liittimet vuotojen varalta. Varmista, että kaikki puristimet saavuttavat täysin avoimen ja täysin kiinni -asennon ohjeiden mukaisesti.
- Kuukausittain: Mittaa kriittiset paikantimen mitat kalibroidulla mittarilla tai CMM:llä. Dokumentoi tulokset ja trendi suhteessa lähtötilanteeseen. Vaihda kaikki paikantimet, joissa on yli 0,1 mm kulumista nimellisarvosta.
- Vuosittain: Täysi kaluste purkaminen, puhdistus ja tarkastus. Sertifioi kiinnittimen tarkkuus uudelleen alkuperäisiä suunnittelupiirustuksia vastaan käyttämällä laserseurantalaitetta tai CMM:ää. Vaihda kaikki pneumaattiset tiivisteet ennakoivasti.
Usein kysyttyjä kysymyksiä robottihitsauslaitteista
Mitä eroa on hitsauslaitteella ja hitsausjigillä?
A hitsausteline paikantaa ja kiinnittää osan kiinteään, toistettavaan asentoon – robotti tai hitsaaja tulee aina osaan. Hitsausjigi ohjaa perinteisessä käytössä myös itse hitsaustyökalua saumaa pitkin. Robottihitsauksessa ero on suurelta osin kadonnut, koska robotti ohjaa omaa polkua; termi "teline" on nyt vakio molemmissa toiminnoissa.
Kuinka kauan robottihitsauslaitteen suunnittelu ja rakentaminen kestää?
Kohtalaisen monimutkaisen omistetun valaisimen tyypillinen aikajana on 8–16 viikkoa suunnittelun alkamisesta robottisoluun asennukseen. Tämä sisältää 3–4 viikkoa CAD-suunnittelua, 2–4 viikkoa koneistusta ja valmistusta sekä 2–4 viikkoa rakentamista, virheenkorjausta ja toimintojen validointia. Modulaariset valaisimet voidaan koota ja validoida 1-3 viikossa.
Voidaanko samaa robottihitsauslaitetta käyttää eri robottien kanssa?
Kyllä, edellyttäen, että teline on asennettu tavalliselle liitäntälevylle ja robottisolu kalibroidaan uudelleen kiinnityspisteeseen robotin vaihdon jälkeen. Hitsausohjelma on ehkä myös opetettava uudelleen tai muutettava uuden robotin koordinaattijärjestelmään. Yhdenmukaisen kiinnitysdatumin käyttäminen useissa roboteissa yksinkertaistaa vaihtoa merkittävästi.
Mistä materiaaleista robottihitsauslaitteet on valmistettu?
Rakennekehykset valmistetaan tyypillisesti pehmeästä teräslevystä tai rakenneteräsputkesta. Kohdistustapit ja kulutuspinnat on valmistettu karkaistusta työkaluteräksestä (tyypillisesti vähintään 60 HRC) kulumisen kestämiseksi. Joissakin kalusteissa on valurautainen alustat erinomaisen tärinänvaimennukseen. Ilmailu- ja avaruussovelluksissa Invar-seosta käytetään erittäin tarkoissa valaisimissa sen lähes nollan lämpölaajenemiskertoimen vuoksi.
Miten robottihitsauslaite vaikuttaa syklin aikaan?
Valaisimen suunnittelu vaikuttaa suoraan syklin aikaan kahdella tavalla. Ensinnäkin lataus- ja purkunopeus riippuu siitä, kuinka tehokkaasti kiinnittimeen pääsee käsiksi ja kuinka nopeasti puristimet toimivat – huonosti suunnitellut kalusteet lisäävät 15–30 sekuntia jaksoa kohden. Toiseksi kääntöpöydän kiinnitys mahdollistaa kuormituksen hitsauksen aikana, mikä voi lähes kaksinkertaistaa tehokkaan suorituskyvyn pitämällä robotin jatkuvasti hitsaamassa sen sijaan, että odotettaisiin osien vaihtoa.
Mikä rooli simulaatioohjelmistolla on valaisimen suunnittelussa?
Offline-ohjelmoinnin (OLP) ja robottisimulaatioohjelmiston avulla insinöörit voivat tuoda 3D-kiinnitysmallin, ohjelmoida koko hitsauspolun virtuaalisesti ja tarkistaa polttimen törmäykset kiinnittimeen ennen fyysisten työkalujen rakentamista. Tämä virtuaalinen validointiprosessi voi eliminoida 80–90 % törmäyksiin liittyvistä suunnittelumuutoksista, jotka muuten havaittaisiin vasta fyysisen käyttöönoton aikana, mikä säästää merkittävästi aikaa ja kustannuksia.
Soveltuvatko robottihitsauslaitteet alumiinin hitsaukseen?
Kyllä, mutta alumiiniset hitsauslaitteet vaativat lisähuomiota. Alumiinin korkea lämmönjohtavuus tarkoittaa, että lämpö haihtuu nopeasti, joten valaisimet eivät saa toimia liiallisina lämpönieluina, jotka aiheuttavat epätäydellistä sulamista. Kiristysvoimia on myös valvottava huolellisesti, jotta vältytään pehmeiltä alumiinipinnoilta. Kupari- tai anodisoidusta alumiinista valmistettuja tukitankoja suositellaan teräksen sijaan alumiinisten hitsiliitosten lähellä hiilikontaminaation estämiseksi ja hitsausroiskeiden tarttumisen minimoimiseksi.
Viimeinen huomio: Miksi investoiminen laadukkaisiin robottihitsauskiinnittimiin kannattaa
Hyvin suunniteltu robottihitsauslaite ei ole kustannuspaikka – se on hitsin laadun, suorituskyvyn ja robottisijoituksesi tuoton perusta.
Harkitse yksinkertaista laskelmaa: jos robottisolu tuottaa 400 kokoonpanoa vuoroa kohden ja huonosti suunniteltu teline aiheuttaa 2 %:n uudelleentyöstön, se vastaa 8 kokoonpanoa, jotka vaativat manuaalisen korjauksen joka vuoro. Keskimääräinen korjauskustannus 50 dollaria kokoonpanoa kohti, vuosittaiset korjauskustannukset ovat noin 104 000 dollaria. 30 000 dollaria maksava kalustepäivitys, joka eliminoi sen, että uudelleentyöstö maksaa itsensä takaisin alle neljässä kuukaudessa.
Teollisuudet, jotka saavuttavat korkeimman robotin tuottavuuden – autoteollisuuden ykköstason toimittajat, lentokonevalmistajat ja raskaiden laitteiden valmistajat – noudattavat yksi yhteinen käytäntö: ne käsittelevät robottihitsauslaitteet tarkkuusinstrumentteina, jotka ansaitsevat saman teknisen huomion ja huoltokurin kuin robotit itse. Oikean kiinnitystyypin valitseminen, sen suunnittelu perusteellisella polttimen pääsysimulaatiolla, sen validointi Cpk-standardien mukaisesti ja sen säännöllinen ylläpito on varmin tie johdonmukaiseen, korkealaatuiseen automatisoituun mittakaavassa.